工业机器人实训系统
科教设备有限公司专业生产维修电工实训考核装置,智能楼宇实验台,工业机器人实验台,教学设备,汽车实训设备,机电一体化实训设备,电工电子电力拖动实验室设备,中职实训基地设备,产教融合实训基地建设,物联网实训沙盘,数控实训考核设备,化工实验室设备等教学设备。
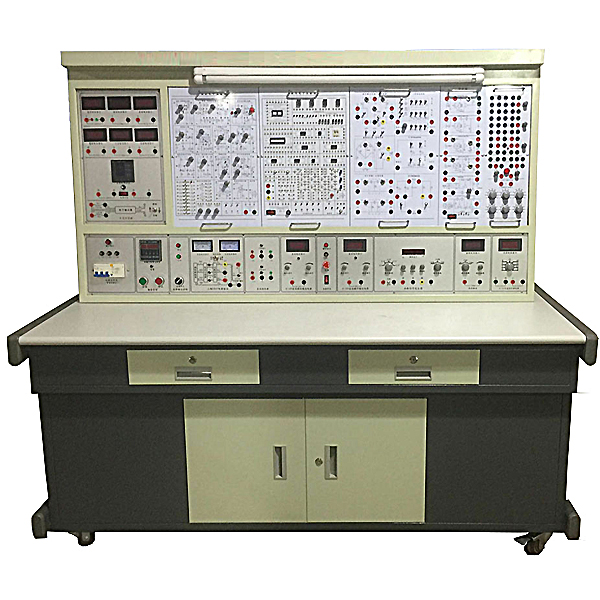
工业机器人实训系统含有概括工业机器人本体、基础作业平台、工业控制计算机数值、码垛控制模型块、轨迹规划和循迹模型块、模仿拟真模型块等机器相配套功能。具体完成功能应不少于以下任务。 1.基础气动实训
(1)气动元件的构造及其原理;
(2)气动基础控制线路;
(3)安全防护措施;
(4)实训线路故障解析及排除;
2. 基础电子回路实训
(1)电子回路的相关基础知识;
(2)电气元件的构造、原理、功能;
3.机械构造及电气布线实训
模型块化的功能设计,学员可以实行多次拆卸装配试验,提升学员对机械设备的直观认知性,提升动手能力和技能水平。
4.PLC控制技术实训
(1)PLC基础指令练习与通讯练习;
(2)PLC控制器硬件认知与接线;
5.触摸屏或示教器控制操作面板
(1)触摸操作面板应用电容式彩色触摸屏;
(2)与PLC以太网通讯;
6.工业机器人技术实训
(1)完成5种生产任务和10种以上结合的生产过程程序流程图。提供各生产任务的详细生产过程描述;
(2)提供5门以上相关工业机器人系统的基础课程教学资料及实训指导书;
(3)基于机器人自动上料的生产任务;
(4)全自动装配任务;
(5)基于双机器人协作完成生产任务;
(6)完成多种形状物料的分类、转运及码垛任务;
(7)基于视觉成像的设备分类生产任务;
(8)支持模仿工业区机器人虚拟装拆功能;
(9)可视化的人机界面HMI;
7.上位机与供电动力
(1)与实训系统相匹配的工业计算机数值(位移式、固定式其一);
(2)须有不间断供电电源UPS;
(3)上位机含有拟真系统、编程系统等。
二、主要技术要求:
1. 实训台基础要求
| 序号 | 内容 | 具体要求 |
| 1 | 供电电源 | AC220V 50HZ/60HZ 一相三线制;含有不间断电源UPS。 |
| 2 | 电源保护 | 短路保护、过载保护、急停保护等功能 |
| 3 | 设备尺寸 | 尺寸不超过2000*1500*1700(长*宽*高) |
| 4 | 输出电源 |
1.直线DC稳压电源24V/3A,限流型短路软保护和自恢复功能; 2.输出直线DC电源1-12V可调; |
| 5 | 作业环境 | 温度(℃)-10℃-+40℃ 相对湿度<85%(25℃) |
| 序号 | 内容 | 具体功能数值 |
| 1 | 六轴工业机器人 | 1.电源及轴数:220V-380V,6轴 |
| 2.品牌:KUKAABB埃夫特 | ||
| 3.作业半径:550-650mm | ||
| 4.*大负载:不小于3KG | ||
| 5.重复定位精确度:±0.02mm | ||
| 6.至少含有TCP/IP、MODBUS-TCP通讯协议一种 | ||
| 7.包括连接口不少于8DI/8DO | ||
| 2 | N轴的工业机器人 | 1.电源及轴数:220V-380V,4-6轴 |
| 2.品牌:KUKAABB埃夫特国产 | ||
| 3.作业半径:400-600mm | ||
| 4.*大负载:不小于2KG | ||
| 5.重复定位精确度:不大于±0.02mm | ||
| 6.至少含有TCP/IP、MODBUS-TCP通讯协议一种 | ||
| 7.包括连接口不少于8DI/6DO |
| 序号 | 内容 | 具体要求 |
| 1 | PLC | 1.品牌:不限 |
| 2.写入:不少于16点 | ||
| 3.输出:不少于16点 | ||
| 4.拓展性:支持AD、DA、PT、TC模型块,远程无线模型块 | ||
| 5.通信方法:TCP/IP、MODBUS-TCP、WIFI | ||
| 2 | 触摸屏 | 1.品牌:不限 |
| 2.尺寸:不小于9寸 | ||
| 3.显露方法:彩显 | ||
| 4.通讯方法:以太网通讯 | ||
| 5.电容式触摸屏 | ||
| 3 | 视觉模型块 | 1.含有有相机,镜头,控制器,光源等 |
| 2.像素:不得少于300万像素 | ||
| 3.至少含有一种TCP/IP、MODBUS-TCP、UDP协议 | ||
| 4.能和PLC及工业机器人通讯 | ||
| 5.能区分物体形状、颜色、缺陷、文字、可完成动静定位 |
| 序号 | 内容 | 具体功能数值 |
| 1 | 工控机 | 1.品牌:不限 |
| 2.网口不少于两个,USB连接口不少于4个 | ||
| 3.配备有键盘、鼠标、显露器 | ||
| 4.硬盘存储:不少于500G;内部存储8G;I5以上;win7/win10 | ||
| 5.防护等级:IP54 | ||
| 2 | 电脑桌 | 1.尺寸不得小于1000*800*750mm |
| 2.材料:不限 | ||
| 3.固定方法:可位移/固定 | ||
| 4.抽拉式键盘托,座椅 | ||
| 3 | 装配桌 | 应用钢构造框体结构,桌面需铺有防护胶垫,设定有可靠接地,尺寸不得小于1500*800*750mm |
| 序号 | 内容 | 具体功能数值 |
| 1 | 虚拟装拆系统 | 1.3D技术与动画集合,3D拟真拆卸和装配; |
| 2.模仿时应用多种分配布置方案,防重复方案 | ||
| 3.可经过PC机,手机实行模仿; | ||
| 2 | PLC编程系统 | 可完成程序语言编写,调节测试,下载 |
| 3 | 模仿拟真系统 | 能完成工业机器人四轴、六轴动作轨迹的规划和模仿拟真; |
| 序号 | 内容 | 具体功能数值 |
| 1 | 装拆工量具 | 成套扳手,螺丝刀等基础工量具 |
| 2 | 教学资源 | 设备说明书,设备实物运行视频、电气原理图、气动原理图、工序技艺要求、PLC程序、机器人程序及触摸屏画面,演示资源包等内容。设备配套相关教学资源,含有概括实训指导书,运行视频,教学PPT等。 |
| 3 | 气泵 | 机器人完成抓取任务的动力源 |
| 4 | 储物库 | 提供能适用生产任务模型的成品库和原材料库3D模型效果图或实物图 |
| 5 | 传输带系统 | 由直线DC电动机、同步带等构成,完成工件的运输 |
| 6 | 通讯 | 无线串行口服务器,光纤线,光纤放大器,网线,串行口线 |
| 7 | 取料手 | 吸盘 |
