ZRPSOR-1型PLC-步进·伺服控制综合实验台(欧姆龙) (配二轴定位模型)
科教设备有限公司专业生产维修电工实训考核装置,智能楼宇实验台,工业机器人实验台,教学设备,汽车实训设备,机电一体化实训设备,电工电子电力拖动实验室设备,中职实训基地设备,产教融合实训基地建设,物联网实训沙盘,数控实训考核设备,化工实验室设备等教学设备。
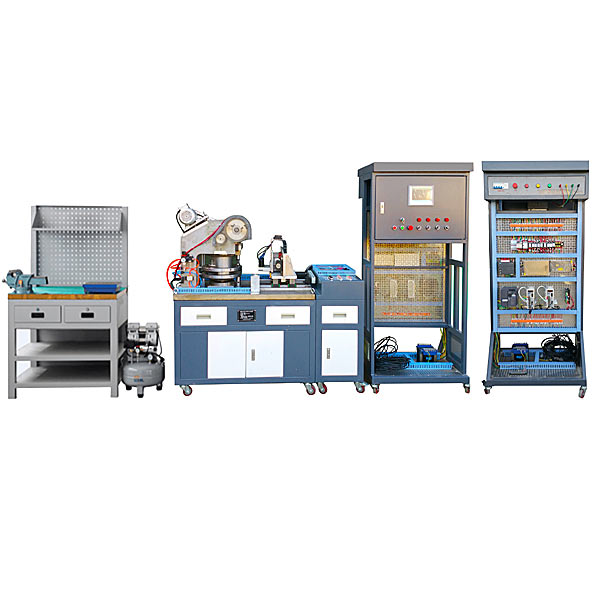
ZRPSOR-1PLC-步进·伺服控制综合实训台(欧姆龙) (配二轴定位模型)是集二轴定位模型、PLC、步进动作控制系统、伺服动作控制系统、人机界面HMI、传感器等技术于一体的实训教学装置,适合机电一体化、电气 工程、自动化等专业实训教学、课程设计、毕业设计。
二、实训内容
任务一:步进电动机及驱动器的使用
1.步进电动机及驱动器的选型
2.步进电动机及驱动器控制线路的接线
3.步进电动机驱动器的设定
4.PLC 控制步进电动机的程序语言编写
5.步进电动机运行与调节测试
任务二:伺服电动机及驱动器的使用
1.伺服电动机驱动器及伺服电动机的选型
2.伺服电动机驱动器及伺服电动机的接线
3.伺服电动机驱动器功能数值设定
4.经过实操操作面板控制伺服电动机的运行
5.使用伺服系统控制伺服电动机的运行
任务三:触摸屏的使用
1.触摸屏的装配
2.触摸屏供电电子回路连接
3.触摸屏组态界面制作
4.触摸屏与 PLC 通信功能数值设定
任务四:电气控制电子回路的装配和 PLC 编程
1.PLC•步进电动机驱动器及伺服电动机驱动器电气电子回路连接
2.PLC•步进电动机驱动器的二轴定位控制程序语言编写
3.PLC•伺服电动机驱动器的二轴定位控制程序语言编写
4.基于 PLC 的步进电动机二轴定位与伺服电动机主轴对位控制程序语言编写
5.基于伺服绝对位置系统的主轴对位控制程序语言编写
6.基于触摸屏控制二轴高速同步运行程序语言编写
任务五:系统调节测试与运行
三、技术功能
1.写入电源:一相三线~220V±10% 50Hz
2.作业环境:温度(℃)-10℃~+40℃相对湿度<85%(25℃) 海拔<4000m
3.装置容量(KV):<1.0kVA
4.整机尺寸:1200mm×750mm×1200mm
四、系统构成及功能
机构部分:含有概括实训桌、工业铝型材、抽屉、二轴旋转模型(含精密滚珠丝杆、主轴同步机构、检验测试传感器、限位开关)等构成。
1.实训桌
实训台台架为铝制导轨式,实训考核装置PLC模型块的I/O 端子、各常用模型块与PLC的连接端子,均与安全插头座连接,使用带安全插头的实验连接线实行电子回路连接;各指令开关、光电开关、传感器和指示元件的电子回路,则经过端子排实行连接。插拔线连接电子回路与端子牌连接电子回路相集合。
实训装置:铝制导轨式实训装置,能装配送料机构、机械手、传输分拣机构。实训模型块及PLC主机等能存放在拉出式的支撑架上。
2.PLC 主机
主机ST40(内置 24 路数字量写入/16路数字量输出)输出3路高速脉冲,可控制步进机驱动器和伺服电动机驱动器。
3.步进系统:一套用来水平轴驱动。
应用步科步进电动机驱动器及电动机
(1)步进驱动器:2CM545
- 设定有电动机功能数值自动适应功能, 针对不一样电动机能够自动生成*优控制功能数值, *大限度发挥电动机的功能
- 设定有相位记忆功能
- 设定有自动半流功能, 拨码开关选用
- 设定有试运行功能, 拨码开关选用
- 设定有过压、过流等保护功能
- 设定有微步滤波功能, 可以对写入脉冲实行动态平滑, 减少电动机动作瞬变, 使电动机运行更加平滑
- 光耦隔离ERR故障信号输出功能, *大经过电流(A)可达100mA
- 光耦隔离信号写入5~24V, 脉冲响应频率*高可达400KHz
- 拨码开关选用, 15档细分, 8档电流(A)
- 拨码开关选用脉冲信号写入的方法: 脉冲/方向或双脉冲
(2)步进电动机2S57Q-1376
步距角:1.8°
相电流(A)(串联):1.96A
相电流(A)(并联):3.92A
引线数量:8
4.伺服系统:伺服系统两套,用来主轴同步运行驱动。
伺服驱动:CTSD-E10-B2012-M110电动机:CTSD-M16-B2012-M100
5.人机界面HMI:应用昆仑通态7〞嵌入式一体化触摸屏
6.配二轴旋转模型
应用机加工件工序技艺制作模型。