工业机器人多功能工作站
科教设备有限公司专业生产维修电工实训考核装置,智能楼宇实验台,工业机器人实验台,教学设备,汽车实训设备,机电一体化实训设备,电工电子电力拖动实验室设备,中职实训基地设备,产教融合实训基地建设,物联网实训沙盘,数控实训考核设备,化工实验室设备等教学设备。
1. 自由度:6
2. 负载:不低于3KG
3. 垂直可达距离:804mm
4. 水平可达距离:532mm
5. 重复定位精确度:不小于0.01mm
6. 防护等级:IP30或更高;
7. 装配方法:地面、墙壁、倒装等多种方法;
8. 手腕包括信号源:至少4路;
9. 机械手转动界限:
10. 下手臂:界限>±160°,速度>200°/s;
11. 手腕:界限>±380°,速度>400°/s;
12. TCP最大速度:>6.0m/m;0-1m/s
13. 加快速度时间:0.07s;
14. 功率(W):0.25kW。
15. 本体重量:不大于27KG
16. 设定有远程机器人系统备份与恢复功能
17. 设定有自动工量具重量(kg)与荷载量检验测试设定功能
18. 支持RAPID编程语言规范,并直接解释执行。
19. 在示教器完成人机互动界面的研发,并提供基于VB和C#的二次研发功能
20. 机器人全寿命保养自动维护检验测试系统功能
21. 机器人动作轨迹就地实时微调功能。
22. 自带IO自定义可编程按钮
23. 设定有3D就地实时舒适摇杆手动实操系统
二、工业机器人控制器
1. 多处置整理器系统
2. 20sUPS备份电源
3. PC-DOS 文本格式
4. 电源:一相220V,50-60Hz
5. 环境温度(℃):0°C- 45°C
6. 最大湿度:95%
7. 噪音水平:最高70 dB (A)
8. 安全性:安全停、紧急停,2通道安全线路监测,3位启动装置
9. 控制储物柜重量(kg):不大于29kg
10. 设备具备信息化管理功能;
11. 机器人控制系统必须支持运行ROBOTWARE6.0以上的版本。
三、配套课程资源
1. 课程资源与作业站设备配套:含有教学所需的设定有自主知识产权的课程教学资料及实训指导书,并与专业对口正规出版社签订合作协议,提供教学资料及实训指导书样本;
2. 以工业机器人基础实操及示教编程为主的核心课程内容应含有概括以下细节:
2.1工业机器人系统包括
2.2工业机器人手动实操
2.3工业机器人坐标系设定
2.4工业机器人编程控制
2.5工业机器人功能数值设定及程序管理
3. 含有教学所需多媒体图纸文档实训指导书,如课件、视频、照片等,设定有自主知识产权,需现场演示,具体内容至少含有以下内容:
3.1工业机器人系统包括含有教学用图片10张,习题10道,PPT课件3个,视频3个;
3.2工业机器人手动实操部分含有教学用图片10张,习题10道,PPT课件3个,视频3个;
3.3坐标系设定部分含有教学用图片10张,习题20道,PPT课件4个,视频4个;
3.4工业机器人编程控制部分含有教学用图片20张,习题20道,PPT课件10个,视频10个;
3.5工业机器人功能数值设定及程序管理部分含有教学用图片10张,习题10道,PPT课件3个,视频3个。
四、配套离线编程系统
1. 正版系统,可提供持续的技术支持服务;
2. 可完成多个品牌多个型号的工业机器人实行模型导入、轨迹规划、动作拟真和控制代码输出,完成离线编程。
3. 可完成工业机器人多种编程模式选用,如手持工量具或手持工件。
4. 应用通用3D技术,与CAD教学衔接,支持prt(UG)、prt(ProE)、CATPart(CATIA)、sldpart(Solidworks)、ics(3D实体设计)等3D CAD系统的模型文件导入,可经过三维(3D)球功能对模型实行平移、旋转实操
5. 轨迹生成基于CAD数值,简化轨迹生成过程,提升精确度,可运用实体模型、曲面或弯曲线直接生成动作轨迹
6. 含有轨迹调节优化工量具包,如碰撞查验、工业机器人可达性、姿态奇异点、轴超限、节拍估算、轨迹自动调节优化等功能
7. 含有工序技艺应用工量具包,如自由设计定义工量具及其坐标信息,实际工件与模型工件的坐标校准保证轨迹精确度,码垛工序技艺包模拟真实物料抓取摆放过程,经过点云数值直接生成打孔轨迹,支持APT Source和NC格式G代码的导入并自动转化为工业机器人动作轨迹等功能
8. 提供工业机器人虚拟教学模型块,如虚拟示教器、机器人部位件装配、自动生成拟真动作视频并上传云端等内容。
五、实训模型块
1. 基础培训:
1.1构造件材料铝制,阳极氧化处置整理
1.2可完成TCP标定练习
1.3可完成基础轨迹编程练习,提供三角形、方形教学轨迹
1.4可完成复杂轨迹编程练习,提供弯曲线教学轨迹
2. 模仿码垛:
2.1含有一条输送装置,可完成物料传送,支撑构造为铝制,PVC皮带传动,应用步进电动机驱动,扭矩2.2Nm,电流(A)4A
2.2含有自动上料装置,应用气缸驱动,缸径16mm,行程50mm,带磁性开关
2.3可自行判别料库是否已空,应用光纤传感器完成检验测试,传感器与放大器分离型,检验测试距离36mm
2.4输送带末端有物料到位传感器,应用内置小型放大器型光电传感器完成检验测试,检验测试方法为扩散反射型,检验测试距离5mm~100mm
3. 模仿上下料:
3.1含有一套模仿冲压加工设备,可完成物料的入料、冲压和出料动作,应用气缸驱动,缸径10mm,行程为50mm/100mm,带磁性开关
3.2可自行判别上料位是否有物料,应用内置小型放大器型光电传感器完成检验测试,检验测试方法为扩散反射型,检验测试距离5mm~100mm
3.3含有取料检验测试传感器,应用放大器内置圆柱型光电传感器完成检验测试,为对射型传感器,检验测试距离20m
4. 物料暂存台:
4.1材料铝制,支撑为型材,可最多暂存6个物料
4.2阳极氧化处置整理
4.3数量2个
5. 写字绘图:
5.1铝制材料
5.2运用软笔完成写字绘图
5.3可经过示教编程完成轨迹规划
5.4可经过离线编程完成轨迹规划
6. PLC模型块:
6.1 24KB程序存储器
6.2 16KB数值存储器
6.3 10KB保持性存储器
6.4 板载数字量IO为24点写入/16点输出
6.5 含有4个高速计数器
6.6 含有3路100kHz脉冲输出
6.7 布尔运算0.15μs/指令
6.8 位移字1.2μs/指令
6.9 实数数字运算3.6μs/指令
6.10含有1个以太网连接口、1个串行口RS485连接口
6.11配备装备周边相关电器元件
六、工量具
1. 气动夹具:
1.1应用气动元件驱动,缸径20mm,重复精确度±0.01mm
1.2构造件材料铝制,阳极氧化处置整理
1.3提供3种可夹持工量具,分别完成TCP轨迹练习、模仿物料夹取、写字绘图功能
1.4可快速更换夹持工量具
2. TCP标定尖锥:
2.1ABS材料
3. 笔形工量具:
3.1夹持端应用ABS材料,可由气动工量具快速夹取
3.2应用通用软笔完成工业机器人写字实训
4. 模仿物料:
4.1ABS材料
4.2共15个
七、操控台
1. 实操操作面板:
1.1含有作业站开启,停止,复位,急停,模式选用功能
1.2含有蜂鸣器和指示灯
2. IO结合套件:
2.1含有8个数字量写入选用开关
2.2含有8个数量输出LED指示灯
3. 人机交互:
3.1 7寸彩色触摸屏,完成中文人机交互
3.2 提供作业站运行状态监控
3.3 对实训模型块的运行控制,功能数值调节
3.4 设定有演示模式和实训模式选用
八、供气系统
1. 气泵:
1.1规格限定功率(W)780W
1.2排气压力0.7MPa
1.3流量135L/min
1.4储气量30L
1.5重量(kg)23kg
2. 气源处置整理装置:
2.1作业介质空气
2.2滤芯精确度40μm
2.3调压界限0.15MPa~0.9MPa(20psi~130psi)
3. 电磁阀:
3.1作业介质空气,经40μm以上滤网过滤
3.2动作方法内部引导式或外部引导式可选
3.3位置数五口二位
3.4使用压力界限0.15MPa~0.8MPa(21psi~114psi)
九、基础台架
1. 台架:
1.1带构造门,方便设备维护
1.2构造件材料铝型材,台面设定有T型槽便利装配
1.3带4个高度可调的活动脚轮,作业台可自由位移
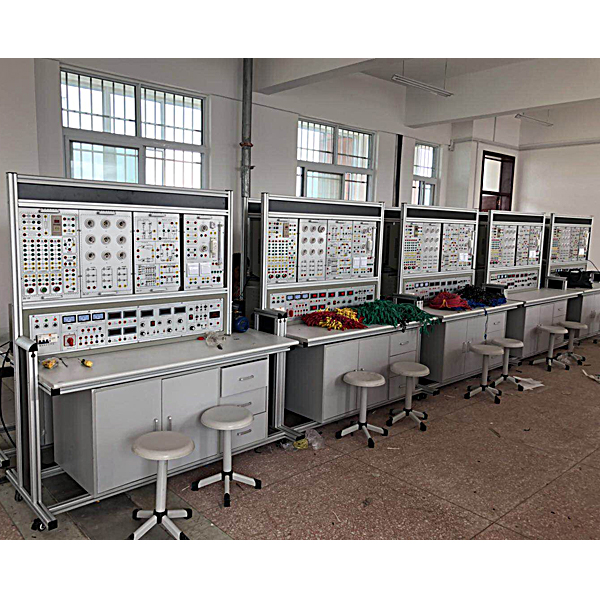
十、参考设备图片