1+X考证工业机器人操作与运维工作站
科教设备有限公司专业生产维修电工实训考核装置,智能楼宇实验台,工业机器人实验台,教学设备,汽车实训设备,机电一体化实训设备,电工电子电力拖动实验室设备,中职实训基地设备,产教融合实训基地建设,物联网实训沙盘,数控实训考核设备,化工实验室设备等教学设备。
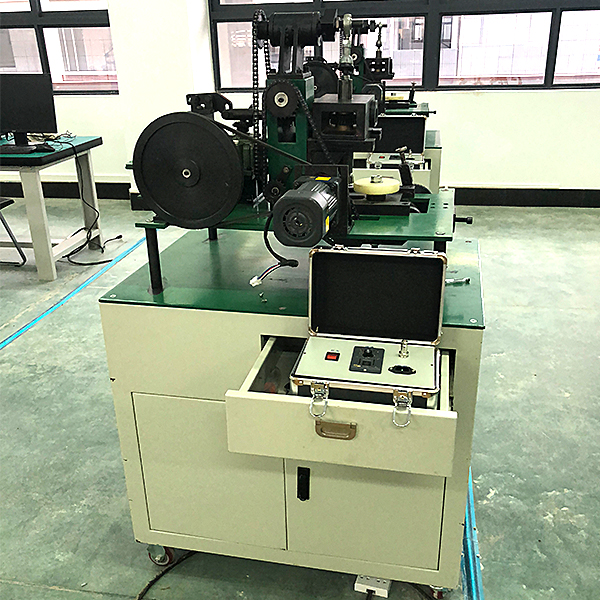
系统各模型块存放于铝型材实训装置上,实训装置主架由铝型材搭建,安全而且实操便利,外观规整美观。
实训装置下部配备刹车滚轮和可调支脚,便利支撑与位移。
系统抽屉式控制部分水平配滑道存放在实训装置中央,对门打开时,控制部分可拉出。
铝型材实训装置技术功能数值:
外观尺寸(L×W×H):不小于1600×1320×850mm
下部形态:可调支脚与滚轮
★2、工业机器人模型块
模型块由工业机器人、机器人底座、末端手爪工量具、机器人控制系统和示教盒构成。
2.1工业机器人
技术功能数值:
负载能力:不小于3kg
防护等级:IP30
重复定位精确度:不大于0.01mm
最大动作界限:
轴1旋转 ±165°
轴2手臂 ±110°
轴3手臂 +70°~ -90°
轴4手腕 ±160°
轴5弯曲 ±120°
轴6翻转 ±400°
最大动作速度:
J1轴臂旋转 250°/s
J2轴臂前后 250°/s
J3轴臂上下 250°/s
J4轴腕旋转 320°/s
J5轴腕弯曲 320°/s
J6轴腕扭转 420°/s
作业界限:不小于580mm
高度:700mm
供电电源:200-600V,50/60Hz
2.2机器人末端工量具
机器人末端手爪工量具应用品牌滑轨气缸驱动,手爪工量具可抓系统工件,也可夹持喷枪、抛光、真空吸盘、焊接等多种末端工量具。
3、出库变频输送模型块
由井式上料气推出库装置、圆形尼龙工件、变频输送机、变频器、旋转编码器、铝型材支撑架等构成。
3.1 井式上料气推出库装置
井式上料气推出库装置由铝型材支撑架、有机玻璃仓管、光电传感器2只、导杆气缸1只、调节速度阀2只、磁性开关2只、单控电磁阀1只、折弯推料块1块等构成。
装置形态:垂直顺序落料式;
有机玻璃管长:不小于240mm;
驱动气缸行程:75mm。
3.2变频输送机
输送机技术功能数值:
长度:不小于700mm
有效作业宽度:不小于50mm
最高速度:4m/min
电动机:三相异步减慢速度电动机+变频器调节速度
传感器:旋转编码器
3.3旋转编码器
旋转编码器经过连接板与同步带轴固定。具体功能数值如下:
出轴方法:半空心轴
感应原理:光电式
脉冲、圈:约2500PPR
电源电压(V):5VDC
消耗电流(A):约125mA
响应频率:约300KHz
轴径:Φ8mm
防护等级:IP54
最大转动速度:6000RPM
最大负荷:25N Axial;50N Radial
启动力矩:约0.005Nm
轴材料:铜
外壳材料:拉伸铁壳+黑色喷涂
★4、工业视觉检验测试模型块
由工业视觉检验测试系统、连接电缆、铝材支撑架等构成。应用工业视觉系统检验测试输送工件颜色等信息。
4.1工业视觉检验测试系统
1/3" CMOS 成像仪:彩色
S连接口/M12镜头:8 mm
成像模式:640×480
光源:白色漫射LED环形灯
通信和I/O:支持EtherNet/IP、PROFINET、SLMP、SLMP扫描仪、Modbus TCP、TCP/IP、RS-232
防护等级:IP65防护级外壳
作业电源:24 VDC ±10%,照明开启时,最大功率(W):48 W (2.0 A)
作业温度(℃):0°C~40°C
5、变位机夹具模型块
由变位机支撑架、伺服电动机、伺服驱动器、蜗轮蜗杆减慢速度器、气动夹具等构成。
5.1伺服驱动旋转变位机
技术功能数值:
行程:不小于±45°
最高速度:100m/s
驱动方法:交流AC伺服+蜗轮蜗杆减慢速度器
高度:与机器人配套
5.2气动夹具
夹具应用导杆气缸驱动。
气缸行程:不小于30mm
6、作业工件仓储模型块
由各式实训样件、钣金板材、铝型材支撑架等构成。仓储的仓格内部存储放模仿焊接和抛光、喷釉等实训样件。
6.1铝制立体仓库
铝制立体仓库由铝制型材与钣金板材加工而成,有3行3列共9个仓位,用来机器人存放模仿喷釉、打磨、焊接等工件。每个仓位均装配备有定位销,应用防呆设计。
技术功能数值:
仓位尺寸:不小于125mm×85mm×90mm
仓位数量:3列3层9个
仓位承重:2kg
外观尺寸:不小于400mm×200mm×550mm
7、样件摆放平台
样件摆放平台或称平面码垛模型块,由铝型材支撑架和平面棋盘构成。
7.1 样件摆放平台
平台铝型材支撑架,钣金板材平台,可在棋盘上规划网格或图案等,以固定相应颜色工件坐标,用来按规定的程序实行工件码垛摆放等作业。
技术功能数值:
外观尺寸:不小于 315×315mm
高度:200mm
8、搬运编码模型块与拓展模型块
由基础底座平台和搬运编码模型块、涂胶装配模型块、循迹模型块、绘图模型块等构成。
8.1 基础底座平台
基础底座平台铝型材支撑架,铝板平台。
技术功能数值:
外观尺寸:不小于300×220mm
高度:200mm
8.2 搬运编码模型块
搬运编码模型块主要采用模型块底座、编码平台、编码板材等构成。
技术功能数值:
外观尺寸:不小于 250×130mm
工件:红黄蓝尼龙
8.3拓展模型块
1)涂胶装配模型块
由模型块底座、涂胶平台、钣金件组装而成。
2)循迹模型块
由循迹钣金平台、循迹平操作面板、描图标牌等构成,描图标牌可以调换,完成其循迹描图的多样化。
3)绘图模型块
由绘图钣金平台、绘图平操作面板等构成。
9、多种末端工量具模型块
由喷枪工量具、抛光工量具、真空吸盘工量具、激光笔模仿焊接工量具等四种不一样机器人模型块工量具和支撑架构成。
技术功能数值:
外观尺寸:不小于510×70×190mm
工量具种类:喷枪、抛光、真空吸盘、激光笔
10、备品备件与安调工量具
系统配套完备的装调工量具及实训耗材,具体配备要求如下:
工量具箱 与系统配套 1个
小浴缸 与系统配套 1个
小花盆 与系统配套 1个
内六角扳手 与系统配套 1套
螺丝刀 一字与十字 1套
内六角圆柱头螺钉M4×10 10套
内六角圆柱头螺钉M4×12 8套
内六角圆柱头螺钉M5×12 8套
内六角圆柱头螺钉M6×16 10套
11、控制系统
11.1电气控制系统
★主要采用PLC控制器、人机界面HMI与支撑架等构成。应用欧系品牌控制各功能模型块,滑道式电控挂板装配在铝型材作业台内部,水平存放。
应用欧系品牌PLC,要求如下:
1)CPU特征:用户存储器不小于100K/4MB;
板载数字I/O 不少于14点写入/10点输出;
板载模仿I/O 不少于2点写入/2点输出;
位存储器:不小于8192个字节;
2)功能: 布尔运算执行速度0.08us/指令;位移字执行速度:1.7us/指令;实数数学运算执行速度不小于2.3us/指令;
3)通讯:端口数:不少于2;类型:以太网;数值传输率:10/100Mb/s;
4)数字写入:写入点数:不少于14;
5)模仿写入:写入点数:不少于2;界限:不少于0-10V;
11.2人机界面HMI
★液晶屏:10.2英寸TFT
背光灯:LED
显露颜色:65535真彩色
分辨率:1024×600
触摸屏:电阻式
写入电压(V):24±20%VDC
规格限定功率(W):5.5W
处置整理器:Cortex-A8,600MHz
内部存储:128M
系统存储:128M
SD卡存储:可拓展
组态系统:MCGS嵌入版
串行连接口:COM1(RS232)COM2(RS485),可拓展COM3和COM4
USB连接口:1主1从
以太网口:10/100M自适应:
防护等级IP65(前操作面板)
电磁兼容:工业三级
★12、云智能实训室安全管理系统(保证系统正版,投标时提供云智能实训室安全管理系统系统著作权证书并现场演示)
本平台将物联网技术运用来电气自动化信息技术并将数值上传至云平台,实行海量数值存储,并提供丰富的数值解析工量具便利更加准确的掌控把握数值与解析数值。
1)数值云系统上传2)手机app数值查询3)历史数值查询4)数值解析统计5)短信报警6)微信报警7)微信反向控制8)二次研发
★(1)物联网自动化应用系统(保证系统正版,投标时提供云智能实训室安全管理系统系统著作权证书原件备查)
1)数值显露显露写入电压(V)监控,输出电压(V)监控,写入开关监控,输出开关控制以及写入电压(V)模仿量就地实时数值,可按照实际需求添加128路。
2)控制:控制启动停止开关的开和关,输出电压(V)值的给定,可按照实际需求添加128路。
3)历史数值:显露写入输出电压(V)值的历史数值,可按时、天、月实行查询历史数值弯曲线,以及历史数值表格,可表格数值导出处置整理。
4)设备报警:对设备急停按键做的模仿设备故障报警实行微信报警,同时可以完成短信及邮箱报警。报警界限含有概括模仿量,开关量的上下线、阀值等状态实行设定报警。
(2)终端含有:1)数值显露画面:画面显露写入电压(V)数值,输出电压(V)监控,开关状态写入,开关控制输出,以及云端连接二维码。2)联网设定界面:设定现场数值连接云平台后台数值库管理
★13、工业4.0虚拟拟真实训系统(保证系统正版,投标时提供工业4.0虚拟拟真实训系统著作权证书原件备查)
系统应用三维(3D)建模基于虚拟现实技术的计算机数值拟真模仿技术,可以实行PLC电气控制拟真、气动拟真、液压拟真、传感器拟真等工业常用技术拟真
1)PLC拟真可以经过PLC编程控制模型的相应动作从而完成工序动作含有机械手拟真、自动门拟真、升降机拟真、分拣拟真、正反转拟真、邮件分拣、流水线、自动分拣等。
2)气动线路拟真
(1)系统以气动经典22线路为依据研发出28线路的在线及离线拟真
(2)系统中设定的14路"考考你!"表现为经典型气路设备故障。
(3)系统状态含"模仿运行""联机运行"即离线拟真、在线拟真。两种运行状态自动变换,当连接外部设备时自动变换为在线拟真,无外部设备连接时为离线拟真即模仿运行。
系统中离线拟真13个线路含有概括:1、单作用气缸的换向线路(a)2、双作用气缸的换向线路(a)3、单作用气缸的速度控制线路(a)4、单作用气缸的速度控制线路(b)5、双作用气缸单向调节速度线路(a)6、双作用气缸单向调节速度线路(b)7、双作用气缸的速度控制线路一 8、双作用气缸的速度控制线路二 9、压力控制线路 10、计数线路 11、延时线路 12、用机械行程阀的单往复控制线路 13、过载保护线路。
离线、在线自动变换的15个线路含有概括:1、单作用气缸的换向线路(b)2、双作用气缸的换向线路(b)3、速度换接线路4、缓冲线路5、互锁线路6、用行程开关的单缸往复动作线路7、单缸连续往复动作线路8、直线缸、旋转缸顺序动作线路9、多缸顺序动作线路10、双缸同步动作线路11、四缸联动线路12、卸荷线路13、或门型梭阀的应用线路14、快速排气阀的应用线路15、高低压变换控制线路。
(4)设定14路"考考你!"当点开了"考考你"对话框线路自动设定故障,当回答正确或关闭"考考你"对话框,故障自动接触,线路正常拟真。14路"考考你"含有概括模仿故障有:1单作用气缸故障2、电磁阀故障3、双作用气缸故障4、调动阀故障5、节流阀故障6、手动换向阀异常7、节流阀堵死故障8、行程开关故障9过滤三联件故障10、气容故障11、行程阀故障12、顺序阀故障13、行程开关失灵14、负载阻力过小
3)液压线路拟真其界面可清楚的展示液压元件的内部构造以及液压线路的作业过程。液压传动原理的动态演示并不少于18种动态演示。
a) 多级高压线路b) 减压线路c) 先导式溢流阀缷荷线路d) 顺序平衡线路e) 回油节流调节速度线路 f) 旁路节流调节速度线路 g) 液压缸差动连接线路
h) 三位四通电磁换向阀换向线路 i) 液控单向阀锁紧线路 j) 顺序阀控制顺序动作线路k) 压力继电器控制顺序动作线路 l) 行程开关控制顺序同步线路 m) 调节速度阀控制同步线路 n) 液压马达回油节流调节速度线路 o) 二位四通电磁阀换向线路 p) 手动阀换向线路 q) 速度换接线路 r) 二位二通缷荷
14、其他技术功能数值
无油静音气泵1台
15、教学资料及实训指导书图纸文档实训指导书
提供实训指导书,使用指导书,机器人配套说明书,PLC源程序。